En este artículo
En una federación descentralizada, un nodo puede estar conectado técnicamente y seguir siendo un colaborador poco fiable. Su modelo puede desviarse, su posición puede dejar de ser coherente con la misión o su patrón de tráfico puede apuntar a un proceso comprometido. El estudio Flighter explora una respuesta práctica: tratar el situational awareness como una señal de fiabilidad que ayude a decidir cuánta influencia recibe un vecino.
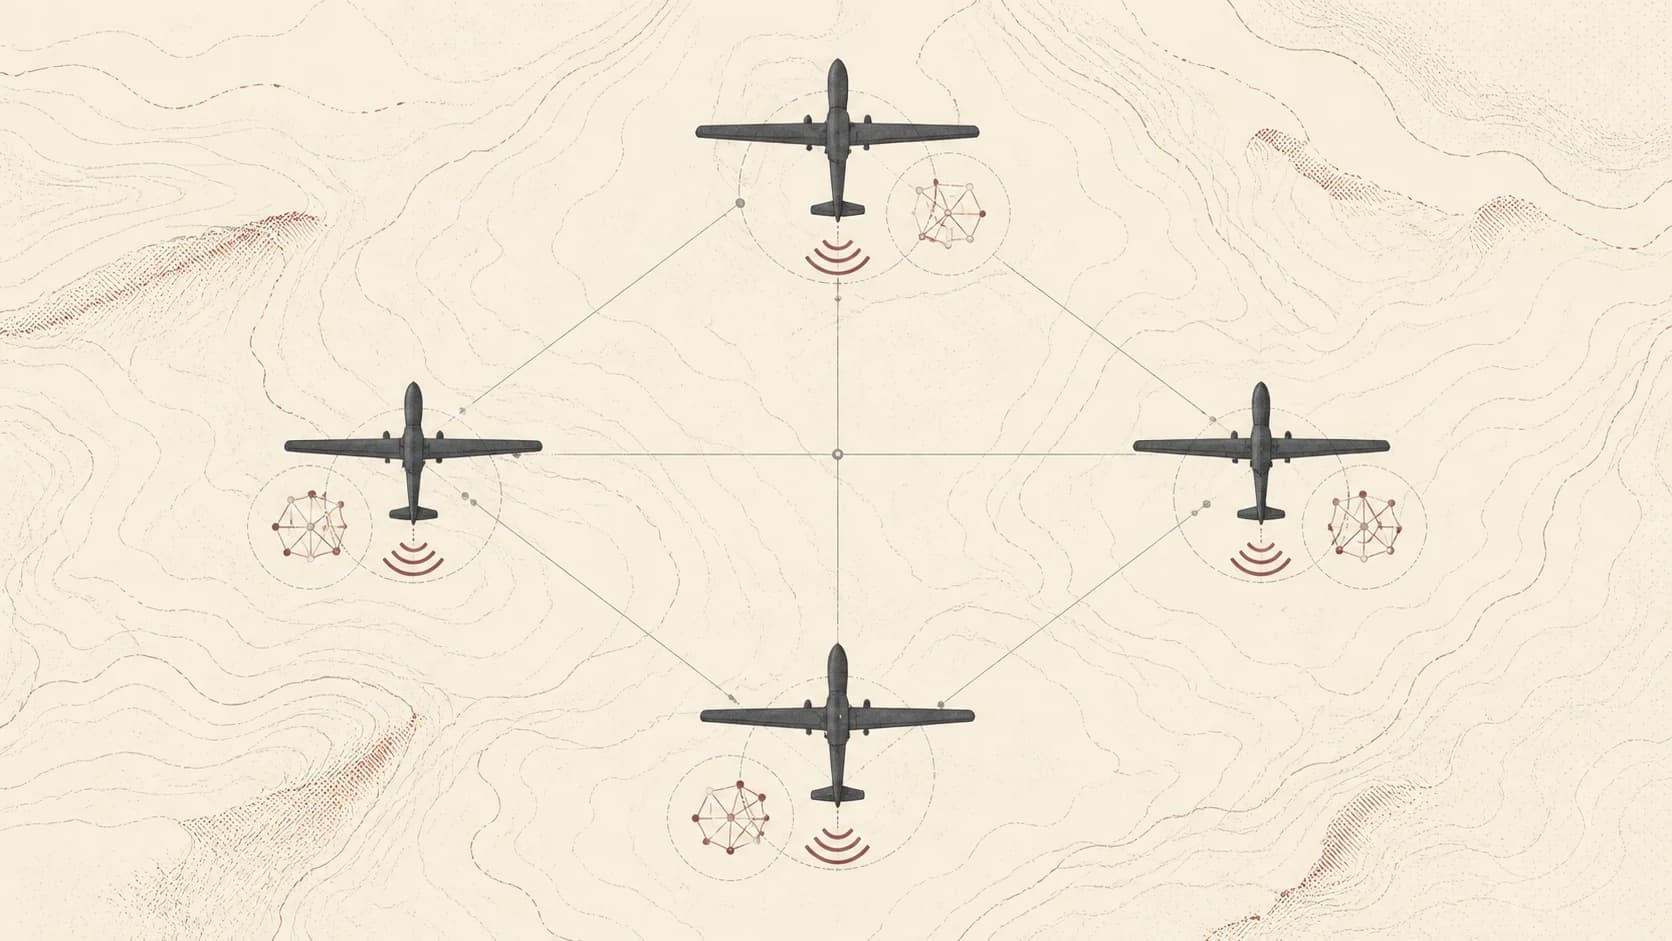
El escenario es deliberadamente exigente. Cuatro aeronaves equipadas con radar de apertura sintética colaboran en reconocimiento aéreo mientras pueden cambiar su formación, posición, recursos y enlaces. El modelo de aprendizaje usa VGG16 y la evaluación combina MSTAR, SAMPLE y OpenSARShip. La finalidad no es afirmar que una puntuación resuelva el aprendizaje adversario, sino mostrar cómo conectar contexto operativo e intercambio descentralizado de modelos.
Por qué la similitud entre modelos no basta
Imaginemos que un vecino envía una actualización estadísticamente plausible. Una regla convencional de agregación puede darle peso porque está cerca de los demás modelos. Esa señal puede ser útil, pero no responde a varias preguntas operativas:
- ¿La plataforma sigue en la formación esperada?
- ¿Su geoposicionamiento es coherente con la misión?
- ¿Ha cambiado de forma repentina su tasa de comunicación?
- ¿Está consumiendo recursos de manera anómala?
- ¿Sus predicciones locales coinciden con las del resto del equipo?
El situational awareness añade estas preguntas a la decisión de confianza. No sustituye la validación de la actualización y tampoco demuestra que un nodo sea benigno.
Del contexto a una influencia acotada
El mecanismo puede entenderse como un flujo:
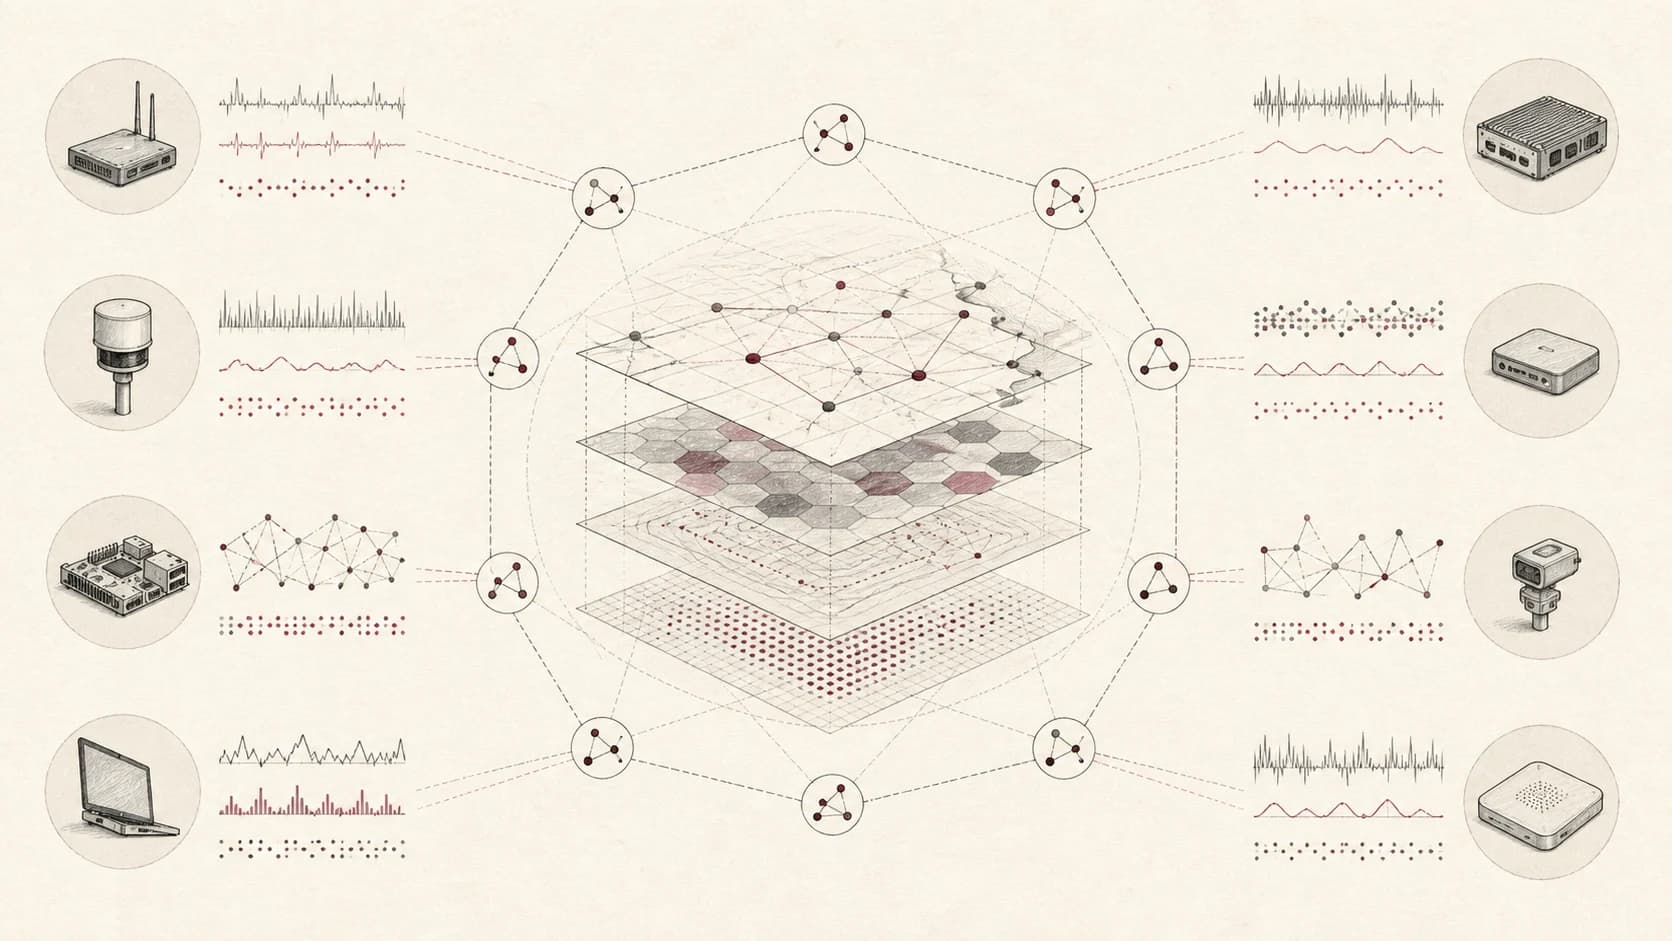
- Cada participante recoge indicadores del modelo y del entorno operativo.
- Los indicadores se normalizan para poder comparar unidades distintas.
- Una puntuación ponderada resume la evidencia de fiabilidad actual.
- La puntuación se compara con un umbral que puede cambiar según el contexto.
- La contribución se acepta con influencia completa, reducida o nula según la política.
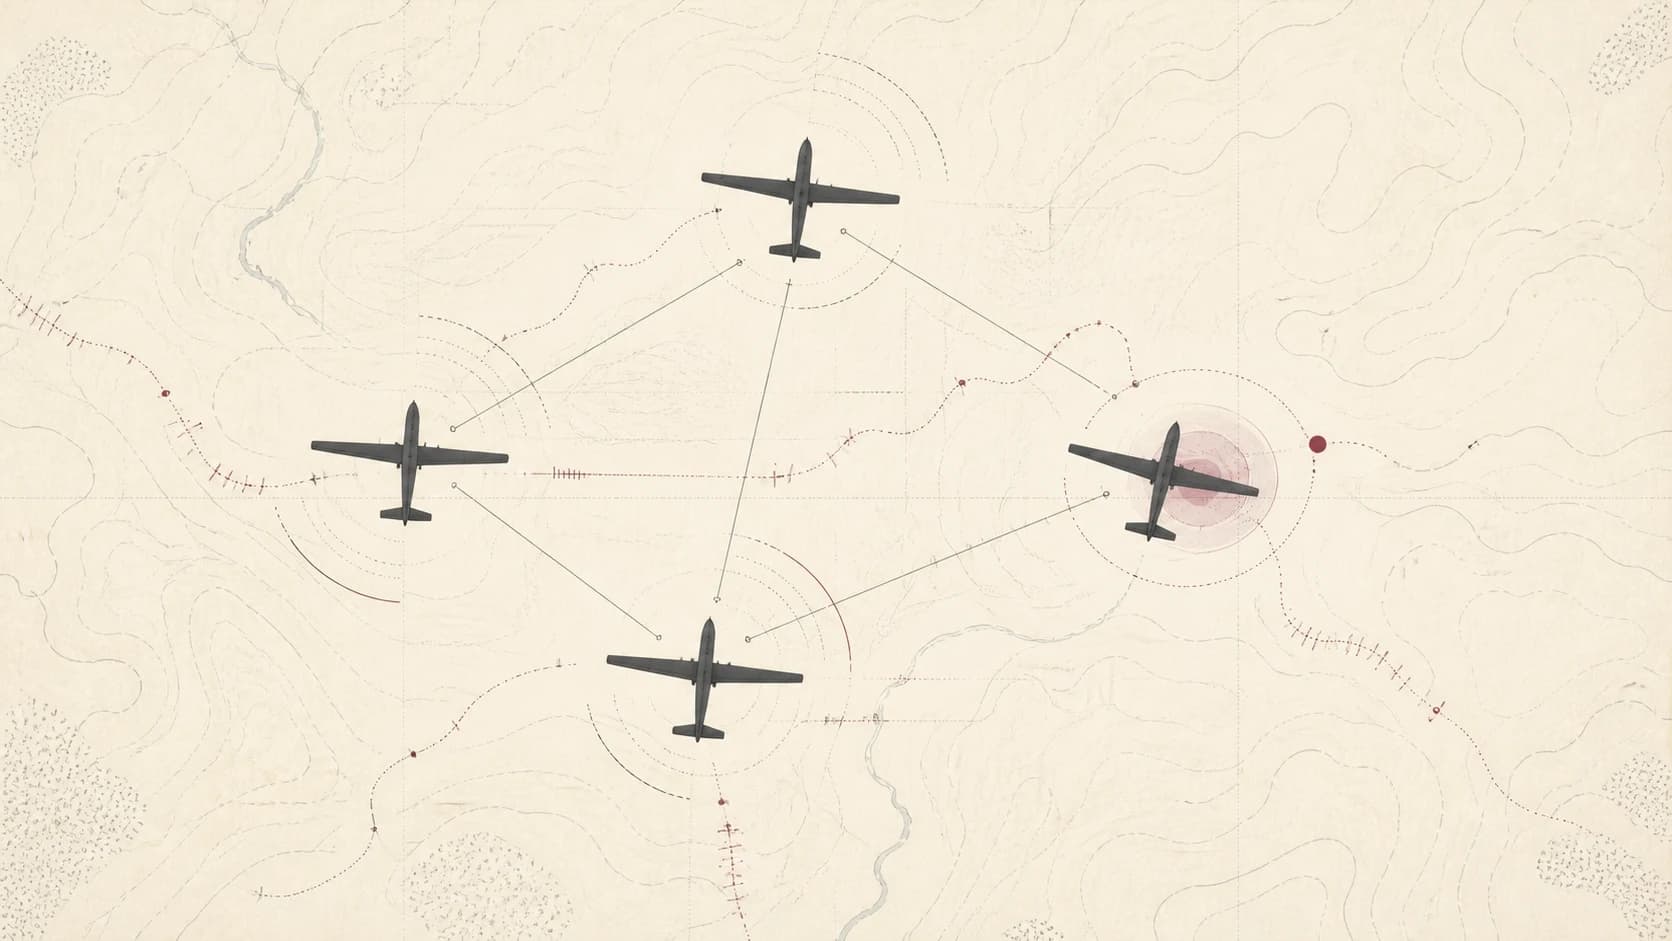
Una puntuación ilustrativa es:
Si no ves la fórmula completa, enfócala y usa las flechas izquierda y derecha, o desliza horizontalmente.donde son señales normalizadas del vecino y expresa su importancia relativa. Después puede aplicarse una política de umbral:
Si no ves la fórmula completa, enfócala y usa las flechas izquierda y derecha, o desliza horizontalmente.donde aumenta la influencia de los vecinos fiables y la reduce cuando la evidencia es débil. La función debe estar acotada. Si un vecino permanece por debajo del umbral, la red puede limitar sus conexiones o exigir una recuperación, en vez de permitirle una influencia ilimitada.
Qué enseña el escenario
El valor del enfoque es arquitectónico. Una actualización se interpreta junto con las circunstancias en las que fue producida. Una desviación de posición y un aumento inusual del tráfico no prueban por sí solos un ataque, pero sí pueden justificar una ponderación menor mientras un operador o una política de recuperación investiga.
También aparece un compromiso importante. Cuanto más contexto se incorpora, mejor puede detectarse un comportamiento anómalo, pero aumenta la cantidad de metadatos que hay que recoger y proteger. Los indicadores deben elegirse para un modelo de amenaza concreto, normalizarse de forma consistente y probarse cuando la observación es incompleta o ha sido manipulada.
Qué muestran y qué no muestran los experimentos
La evaluación de Flighter estudia el módulo de defensa en una misión simulada y controlada de reconocimiento. Informa de comportamientos útiles ante manipulación de posición, escenarios de curso de colisión y poisoning, pero los resultados deben leerse como evidencia para esa configuración, no como una garantía universal para cualquier aeronave, sensor o red.
El estudio también mantiene una línea base sin el componente de situational awareness. Esa comparación es importante porque un mecanismo de robustez puede añadir sobrecarga o cambiar la convergencia. La pregunta de ingeniería no es solo si la puntuación detecta un vecino dañino, sino si la mejora compensa el coste computacional, comunicativo y operativo del entorno objetivo.
Lista de comprobación orientada al despliegue
Antes de incorporar situational awareness a un protocolo DFL hay que definir:
- qué indicadores son observables realmente en cada nodo,
- la normalización y ventana temporal de cada indicador,
- cómo se representan los datos ausentes o retrasados,
- quién puede cambiar pesos y umbral,
- la influencia máxima de un único vecino,
- el registro de auditoría para una contribución reducida o revocada,
- la vía de recuperación de un nodo que deja de ser fiable.
La lección general es que la robustez es una propiedad de varias capas. Validación del modelo, comportamiento de la red y contexto de misión deben informarse mutuamente sin reducirse a una única puntuación opaca. Flighter ofrece un patrón de investigación concreto para hacerlo en una federación descentralizada.
Aislar el valor de cada indicador
Para extender el estudio, propongo una ablación que compare señal del modelo, contexto operativo y combinación de ambas. Mantén el mismo ataque, grafo y presupuesto de entrenamiento. Si cada configuración cambia también la política de participación, no podrás atribuir la diferencia al contexto.
La referencia primaria es Flighter, IEEE Communications Magazine. Las ecuaciones de esta nota son abstracciones explicativas; no sustituyen el algoritmo ni los parámetros del artículo. El siguiente experimento debe publicarse como evidencia nueva cuando se haya ejecutado.
Contexto ausente, contexto falso y recuperación
La ausencia de una posición no debe codificarse como una posición imposible. Representa disponibilidad y antigüedad de cada indicador. Compara tres condiciones: señal completa, señal omitida y señal alterada. Esto permite distinguir resistencia a datos ausentes de resistencia a manipulación.
Al reducir la influencia de un participante, conserva tanto el peso previo como el posterior. Si se renormalizan pesos, registra el conjunto aceptado y qué ocurre si queda vacío. Un umbral sin esa política deja incompleta la decisión de agregación.
Una prueba de recuperación añade un participante legítimo que deja de presentar anomalías. Mide tiempo hasta recuperar influencia y calidad, además de falsos rechazos. Evita que una penalización histórica haga imposible la reincorporación: la reputación debe describir evidencia reciente y no convertirse en una etiqueta permanente.
La guía de métricas adversarias desarrolla cómo comparar estas condiciones. La nota sobre situational awareness explica cómo trasladar el resultado a una vista operativa.