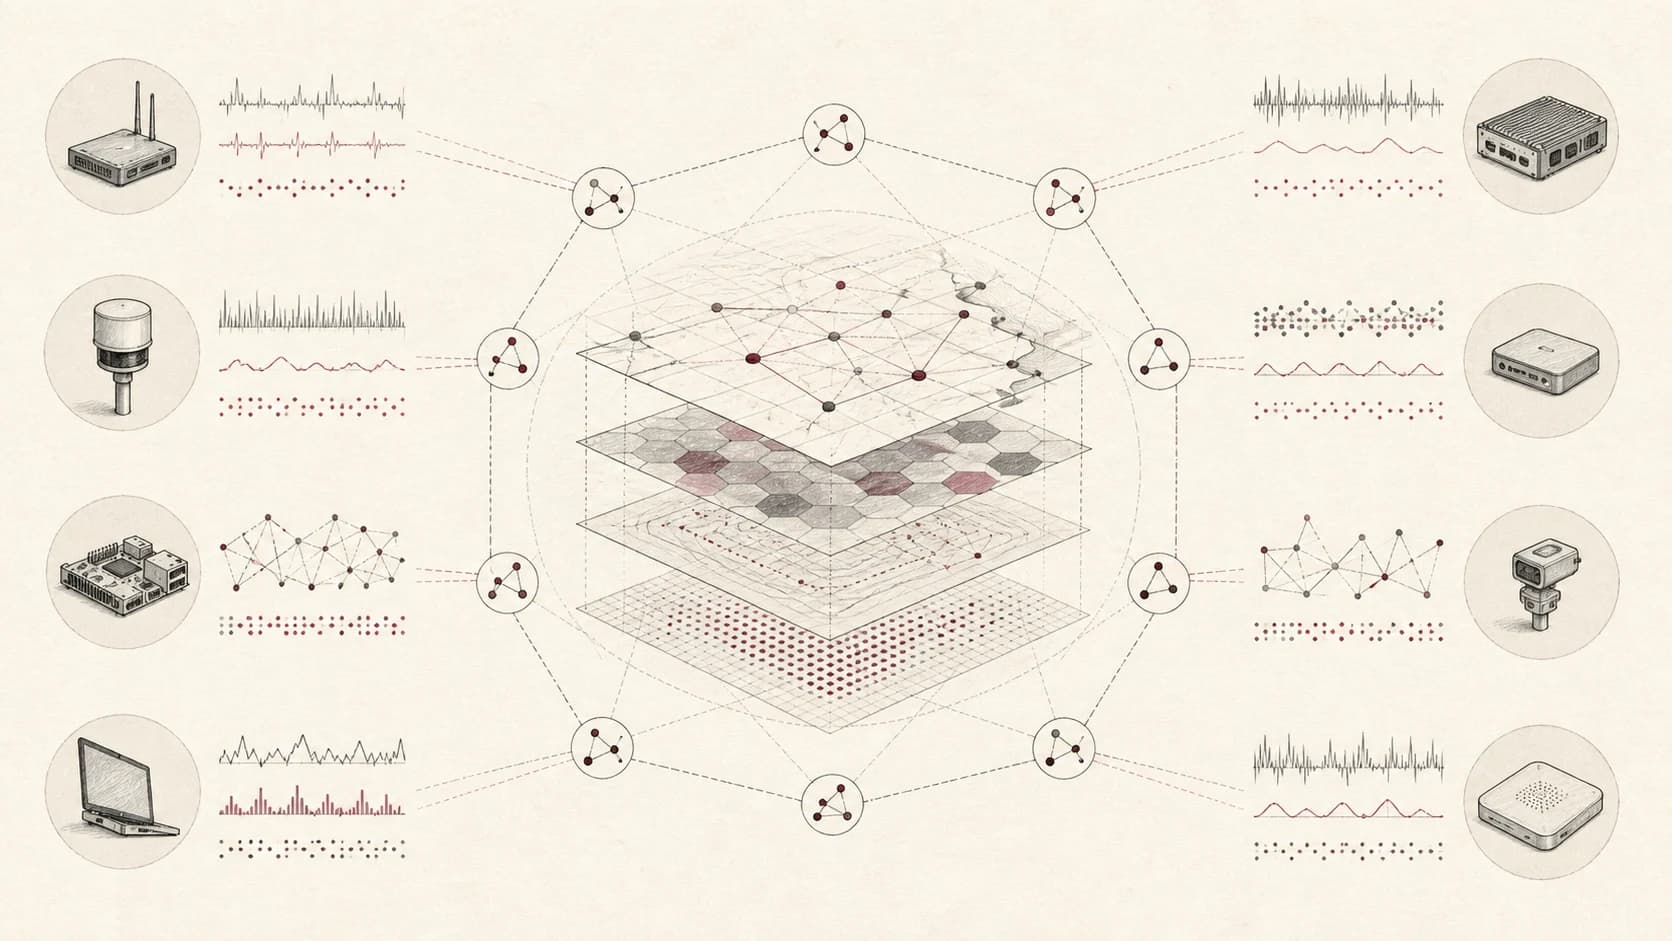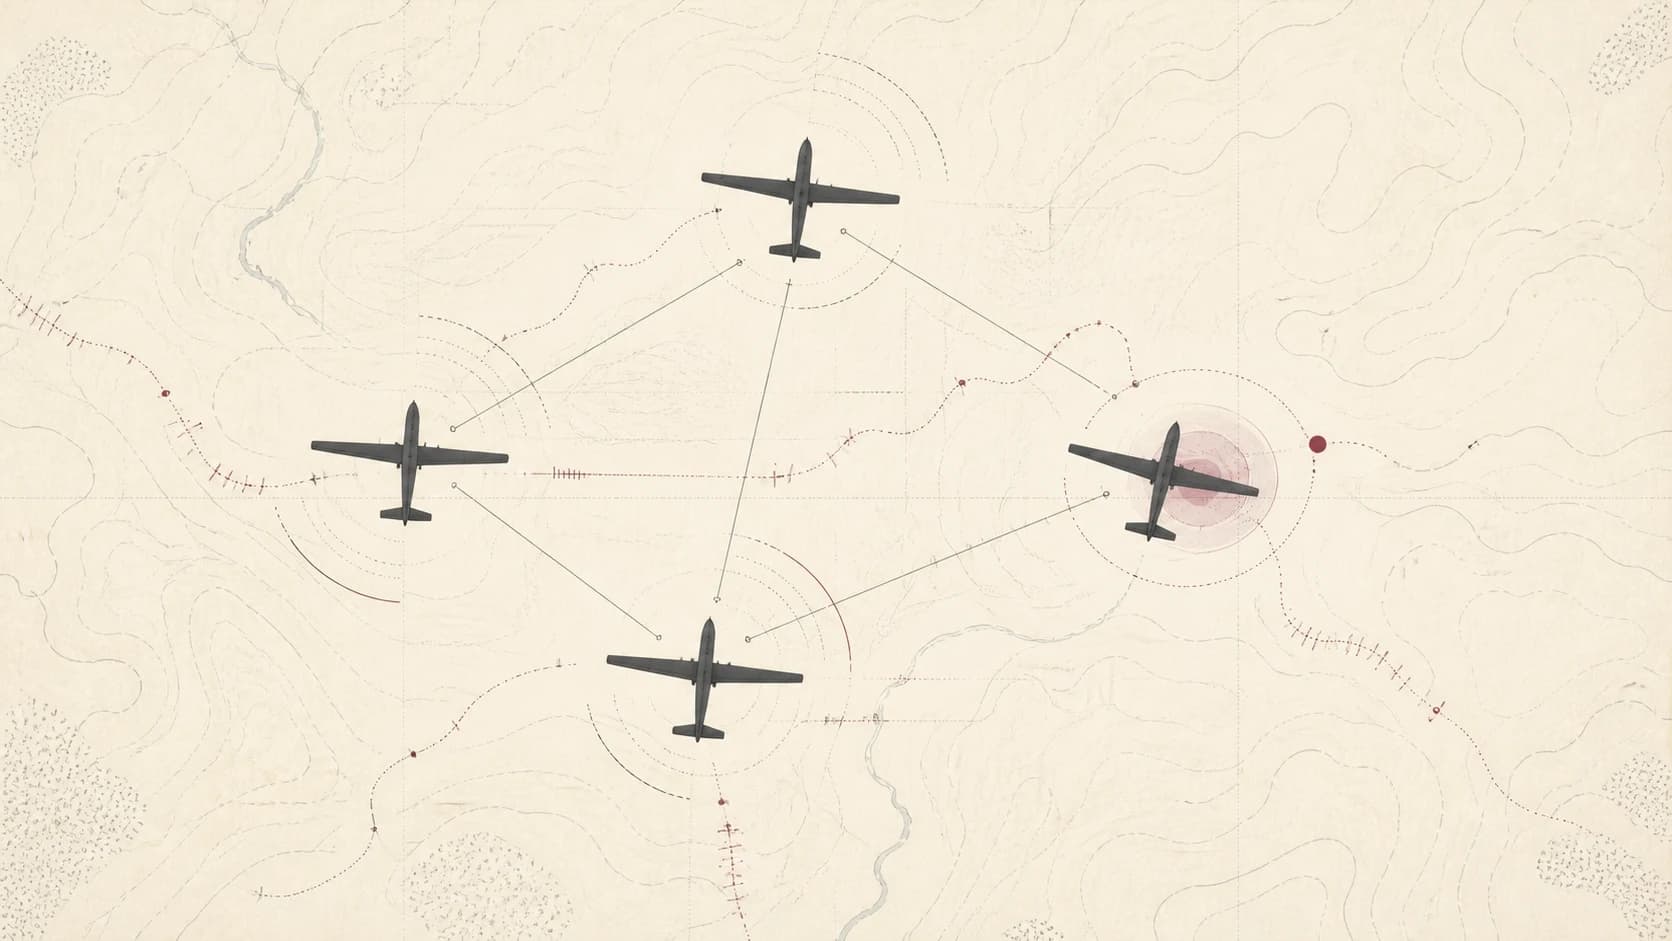
Las flotas de drones son un entorno natural para el aprendizaje federado descentralizado. Operan en el edge, generan telemetría sensible de misión, tienen restricciones de ancho de banda y pueden estar expuestas a condiciones adversarias.
El objetivo de diseño no es que cada drone suba todos sus datos. El objetivo es permitir que la flota aprenda conjuntamente preservando límites operativos.
Qué pueden aprender localmente los drones
Cada drone puede entrenar o adaptar modelos usando sus propias observaciones:
- anomalías de radio,
- inconsistencias de navegación,
- patrones visuales o térmicos,
- indicadores de spoofing,
- síntomas de jamming,
- desviaciones de ruta,
- contexto ambiental local.
Esas observaciones pueden ser sensibles. Pueden revelar ubicación, perfil de misión, detalles de infraestructura o tácticas operativas.
Patrón DFL para una flota
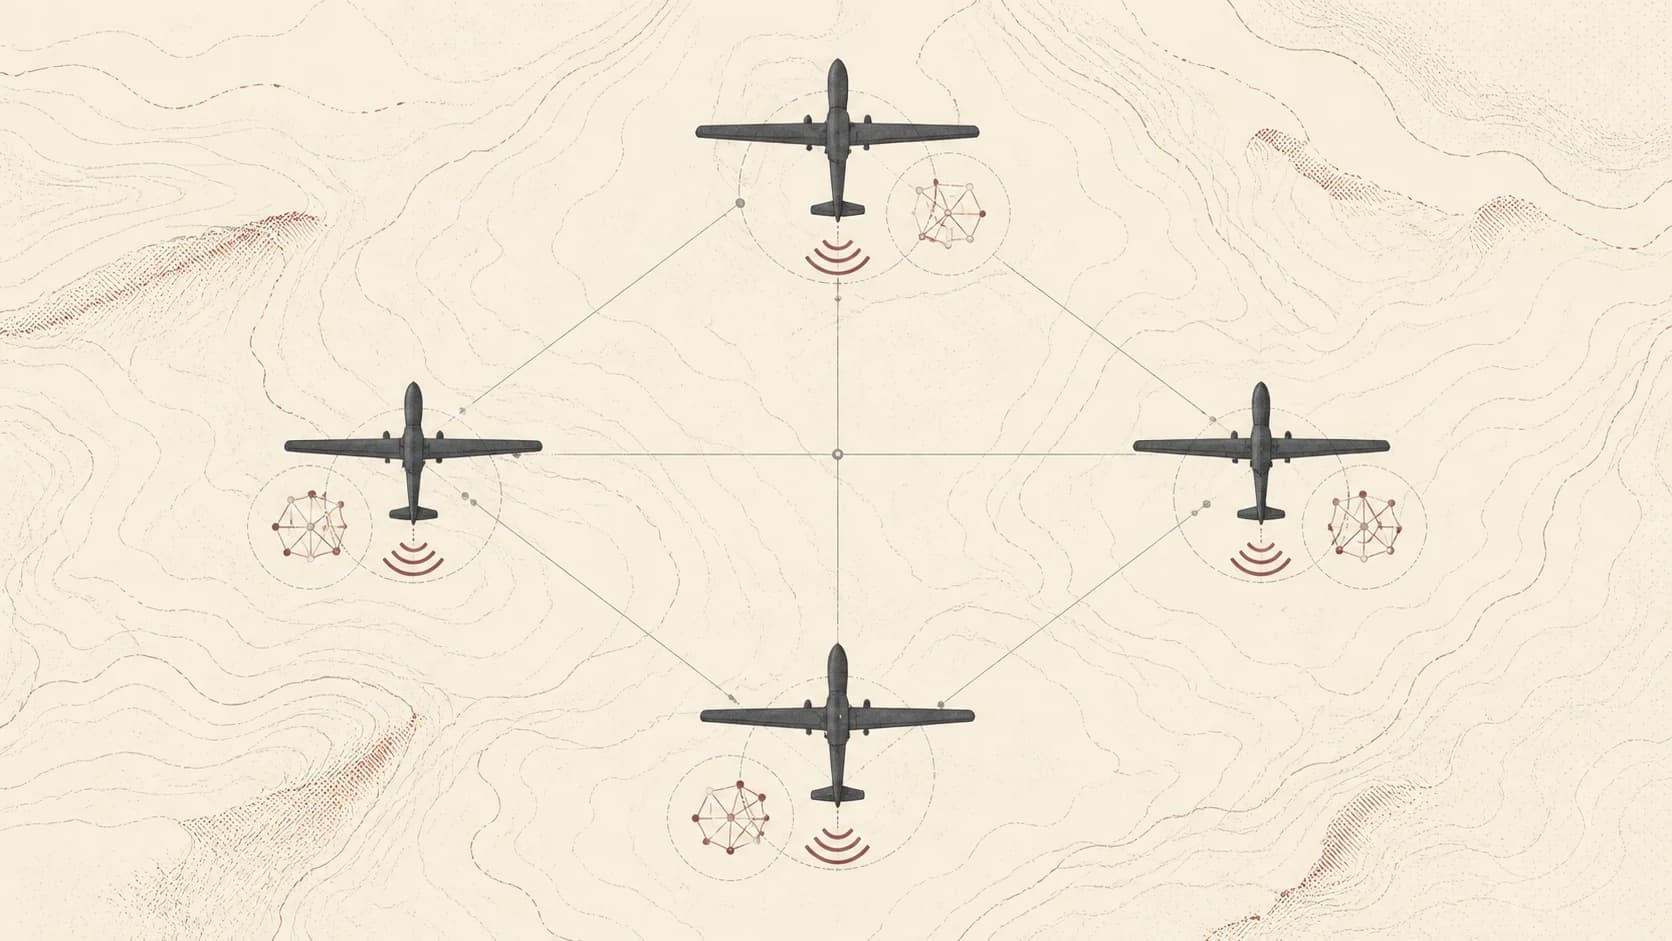
En un setup DFL, drones o gateways edge intercambian actualizaciones de modelo en lugar de datos brutos. La agregación puede ocurrir mediante la topología de la flota, un nodo edge cercano o una capa de coordinación semidescentralizada.
El modelo puede mejorar en toda la flota limitando la exposición de telemetría de misión.
Implicaciones de ciberdefensa
Las preguntas de seguridad principales son prácticas:
- ¿Qué ocurre si un drone queda comprometido?
- ¿Cómo se detectan actualizaciones envenenadas?
- ¿Cómo gestiona la flota conectividad intermitente?
- ¿Qué alertas requieren acción local y cuáles revisión humana?
- ¿Cómo se generan explicaciones para decisores humanos?
DFL solo es útil si se combina con agregación robusta, scoring de confianza, comunicación segura y playbooks operativos claros.
Idea clave
En flotas de drones, DFL es más creíble cuando se acota a colaboración bajo restricciones: aprender de observaciones locales, mantener la telemetría de misión local y hacer visibles los peers comprometidos o poco fiables para el resto del sistema.
Pregunta abierta de investigación
¿Cómo debería equilibrar una flota la autonomía local con las actualizaciones de modelo compartidas cuando la conectividad es intermitente y algunos nodos pueden ser adversarios?
Separar aprendizaje colaborativo e inferencia local
La inferencia de una alerta no debería esperar a que termine una ronda federada. En una arquitectura de evaluación, cada plataforma conserva un modelo validado y un canal de entrenamiento con menor prioridad. Si el enlace cae, continúa la inferencia local y se registra que el conocimiento compartido está desactualizado. La pérdida de conectividad no equivale a ausencia de amenaza.
El aprendizaje a bordo compite por energía y cómputo con otras funciones. La decisión de entrenar puede depender de una ventana de recursos autorizada; la ejecución de seguridad crítica requiere su propio diseño y validación. Un buen F1 no demuestra aptitud para control de vuelo.
Qué probar durante una desconexión
Una prueba reproducible debe variar duración del corte, antigüedad del modelo y diversidad de datos locales. Al reconectar, descarta duplicados y comprueba versión de arquitectura, esquema de características y época del entrenamiento. Una actualización antigua no se vuelve actual por llegar después.
| Condición | Pregunta experimental |
|---|---|
| Enlace intermitente | ¿Se mantiene la detección con el modelo local? |
| Nodo reincorporado | ¿Cuánto tarda en recuperar calidad? |
| Cambios de sensor | ¿Se detecta una entrada incompatible? |
| Recursos limitados | ¿Se respeta el presupuesto energético? |
La teoría de SGD descentralizado con topología cambiante ayuda a razonar sobre conectividad, pero sus supuestos deben contrastarse con cada escenario. Flighter aporta un estudio relacionado de reconocimiento aéreo simulado, no una certificación de flotas operativas.
La nota sobre fiabilidad en Flighter explica cómo tratar el contexto como evidencia. La guía de topologías DFL ayuda a concretar el protocolo entre pares.